INDUS Motion Studio
Unified robotics engineering platform: simulate 7th-axis dual-arm welding cells, tune inverse kinematics axes (J1–J6), calculate load inertia ratios ($J_L/J_M < 10:1$), and inspect precision mechanical anatomy.
7th-Axis Dual-Robot Workcell Simulation
Synchronized Linear Axis E1 • Fixture Rotational Axis A • Inverse Kinematics
Dynamic Sizing & Motor-Reducer Selection
INDUS Motion Studio
Unified motion sizing, component architecture selection, and specification verification platform. Evaluate dynamic physics equations, match reflected inertias, and generate a certified engineering passport.
Step 1: Select Manufacturing Task or Machine Profile
Preloads audited kinematic models, typical cycle times, and structural payload envelopes.
High-Speed Cartesian Pick & Place
High cyclic acceleration requiring low reflected inertia and rapid dynamic settling time.
Heavy-Duty 6-Axis Robotic Welding
Continuous seam tracking requiring zero-backlash strain wave gearing and rigid base moments.
Sub-Micron Semiconductor & PCB Insertion
Strict cleanroom particle minimization with ultra-fine optical encoder closed-loop control.
Autonomous Mobile Transport (AMR / AGV)
In-hub differential drive high radial load absorption with low 48V DC bus power draw.
CNC Chuck & Stamping Machine Tending
Severe shock resistance and thermal stability against harsh cutting fluid environments.
Interactive 6-Axis Robot Anatomy
6-Axis Articulated Kinematic Architecture
Select any joint tier or control subsystem to inspect internal strain-wave transmissions, cycloidal reducers, servo encoders, and deterministic fieldbus kinematics.
J2 Shoulder Elevation Boom
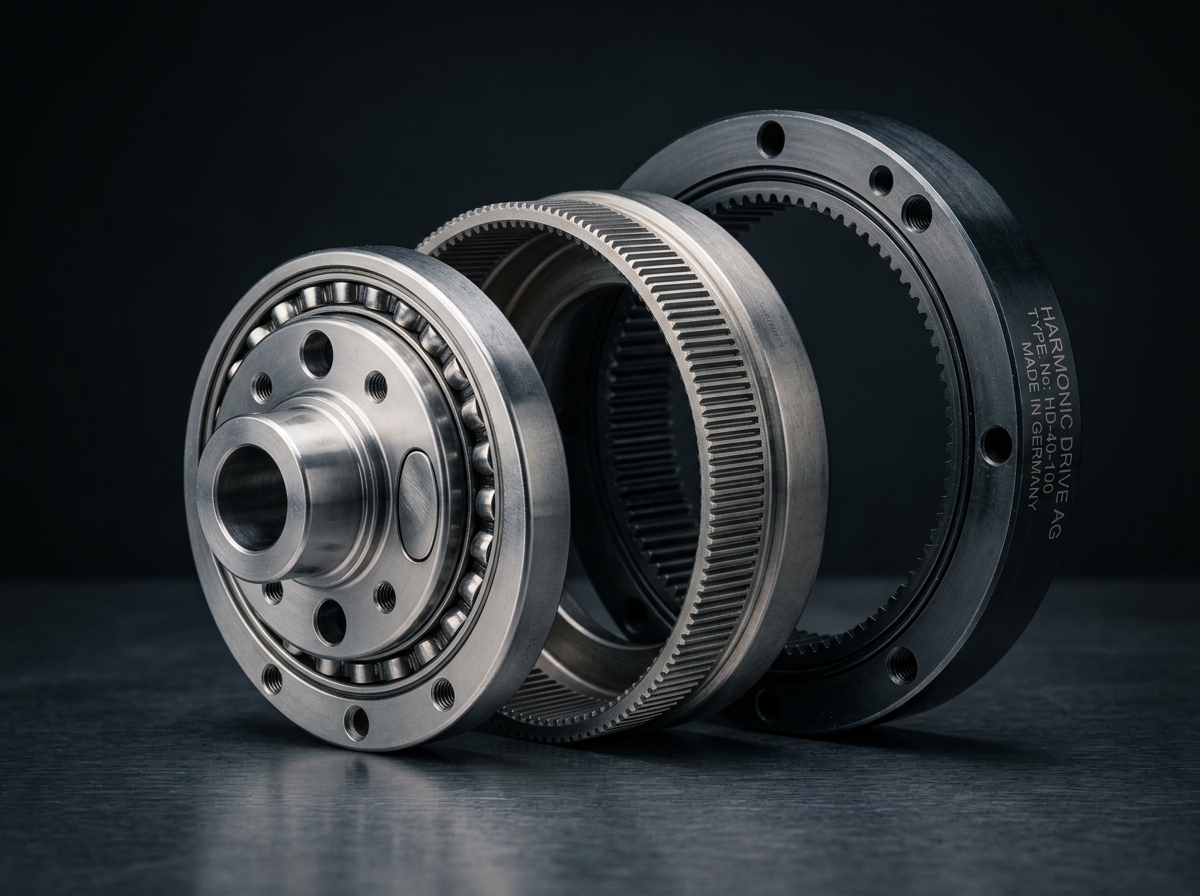
Strain wave transmission with zero-backlash flexible spline, driving vertical lift against dynamic gravity vectors.
Lifts the primary boom arm under full payload with zero backlash and smooth velocity profiles.
Have a Complex Multi-Axis Motion Challenge?
Submit your cycle takt requirements, payload CAD space claims, and target fieldbus protocol. Our applications team in Chennai will generate a formal kinematic simulation and quotation.